
 i


Kako postaviti simpleRTK3B Compass s Unicore UM982 u ArduPilotu za visokoprecizan GNSS kurs

Sadržaj
U ovom vodiču vodit ćemo vas kroz postavljanje simpleRTK3B Compass (pokreće Unicore UM982 RTK modul) za pružanje visokopreciznog GNSS-baziranog smjera u vašem ArduPilot projektu.
Potreban hardver
- GNSS kompas – RTK početni komplet
- USB na USB-C kabel
- Pixhawk set kablova
- Holybro Pixhawk 6C (možete koristiti i svoj preferirani autopilot)
- PC ili prijenosno računalo
Potreban softver
- Mission Planner
- Precizno (Lozinka zaštićene zip mape je 1234)
Prije početka
Molimo provjerite firmware vašeg ArduPilota povezivanjem vašeg Pixhawk na računalo pomoću USB na USB-C kabela i otvaranja Mission PlannerVerzija firmvera prikazuje se u gornjoj traci Mission Planner prozor.
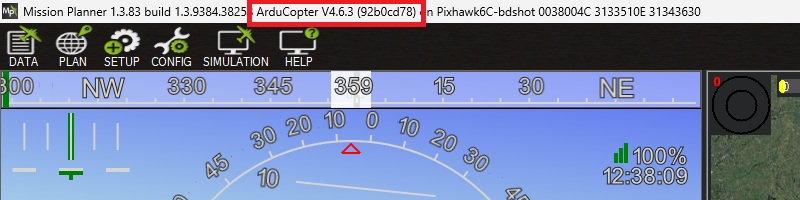
Imajte na umu da smo vodič potvrdili s ovim verzijama firmvera:
- ArduRover 4.6.0 i 4.6.3
- ArduCopter 4.6.0 i 4.6.3
- ArduPlane 4.6.0 i 4.6.3
Ako koristite verziju firmvera 4.0 ili stariju, ažurirajte firmver prema uputama Vodič za učitavanje firmware-a na ArduPilotuU suprotnom, neki opisani parametri možda neće vrijediti.
Ako vaš Pixhawk koristi drugačiji autopilot, zatim slijedite Učitavanje firmwarea na ploče bez postojećeg ArduPilot firmwarea.
Kako postaviti i spojiti UM982 RTK prijemnik s ArduPilotom
konfigurirati simpleRTK3B Compass (UM982) prijemnik
- Spojite obje GNSS antene na svoj prijemnik. Provjerite imaju li antene dobar pogled na nebo radi testiranja funkcionalnosti. Ili nećete moći vidjeti satelitski prikaz i signal.
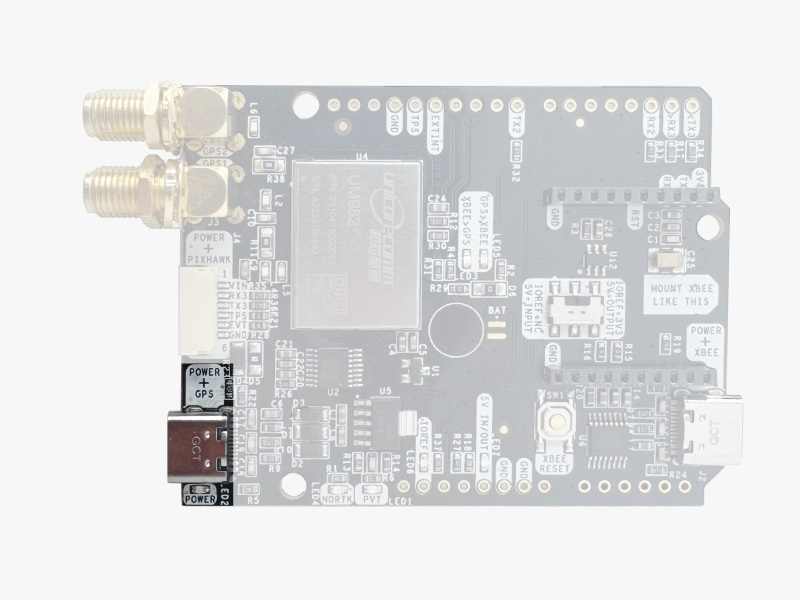
- Povežite simpleRTK3B Compass na svoje računalo putem USB priključka označenog s POWER+GPS pomoću USB-C kabela.
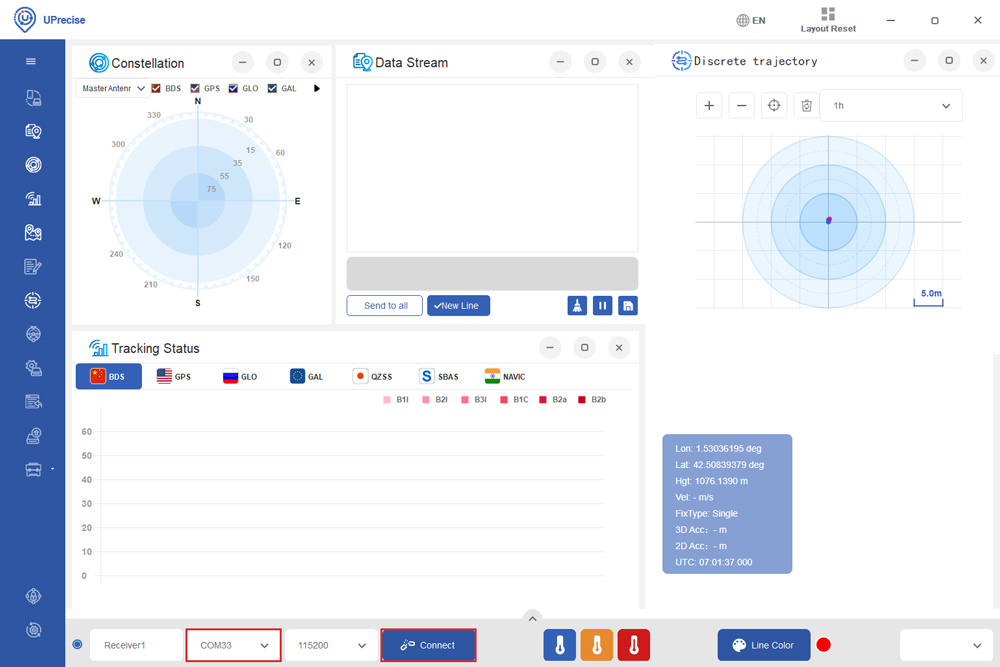
- Otvorite Uprecise. Odaberite COM port (Ako ne znate koji je COM port, provjerite upravitelj uređaja na računalu) i postavite brzinu prijenosa podataka na 115200 or AUTO, tisak Connect.
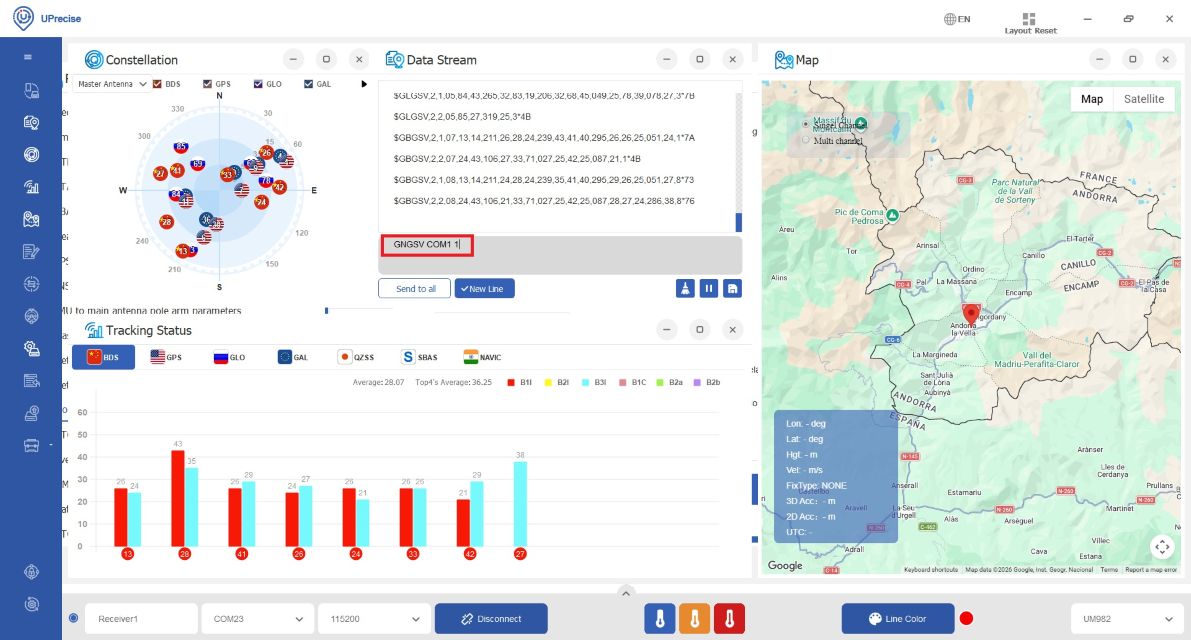
- Unesite sljedeće naredbe u prozor Data Stream (donji sivi okvir) za slanje NMEA poruka na COM1 za otklanjanje pogrešaka i slanje NMEA poruka na Pixhawk putem COM3 na 1HZ. Ako je potrebna viša frekvencija, prilagodite naredbe (npr. GNGGA COM1 0.1 za frekvenciju od 10 Hz).
- GNGSV COM1 1
- GNGSA COM1 1
- UNIHEADINGA COM1 1
- GNGGA COM3 1
- GNRMC COM3 1
- GPHDT COM3 1
- SPREMI KONFIGURIRANJE
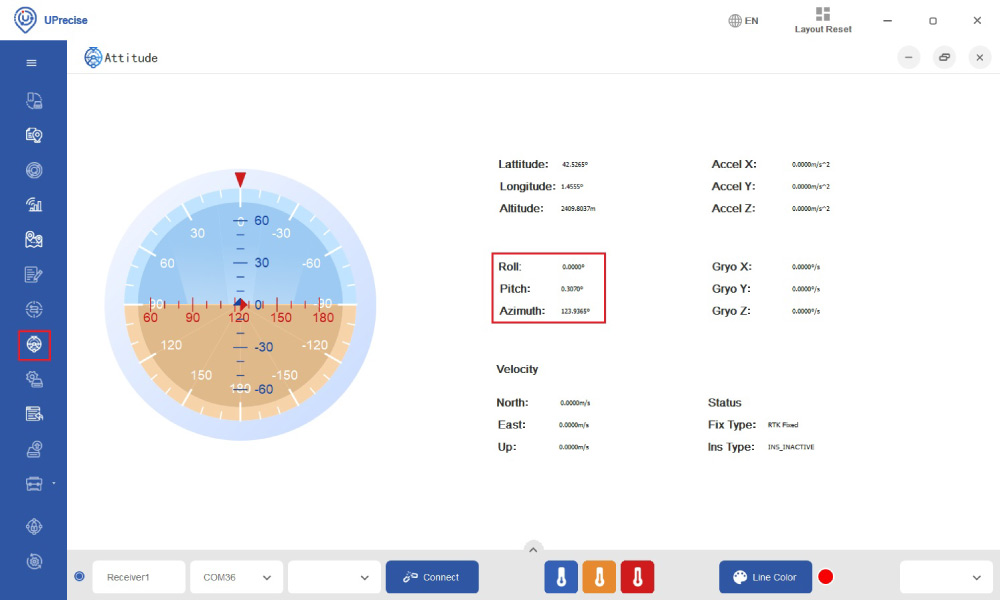
- Na traci izbornika idite na Stav, vidjet ćete vrijednost naslova prikazanu kao Azimut.
Konfiguriraj ArduPilot
- Povežite svoj Pixhawk na računalo pomoću USB na USB-C kabela.
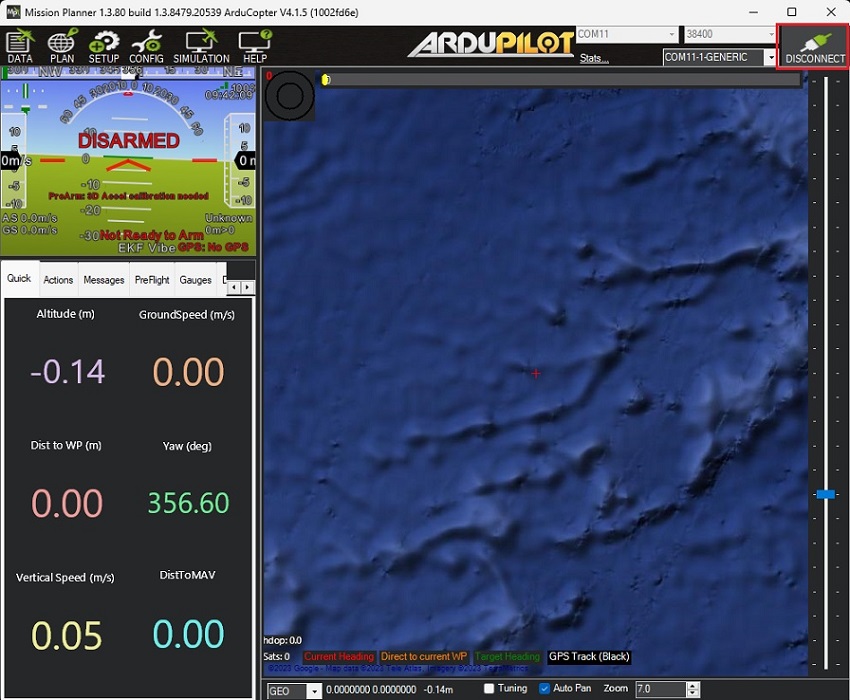
- Otvoren Mission Planner i povežite svoje Pixhawk na njega s COM portom s brzinom prijenosa podataka 115200.
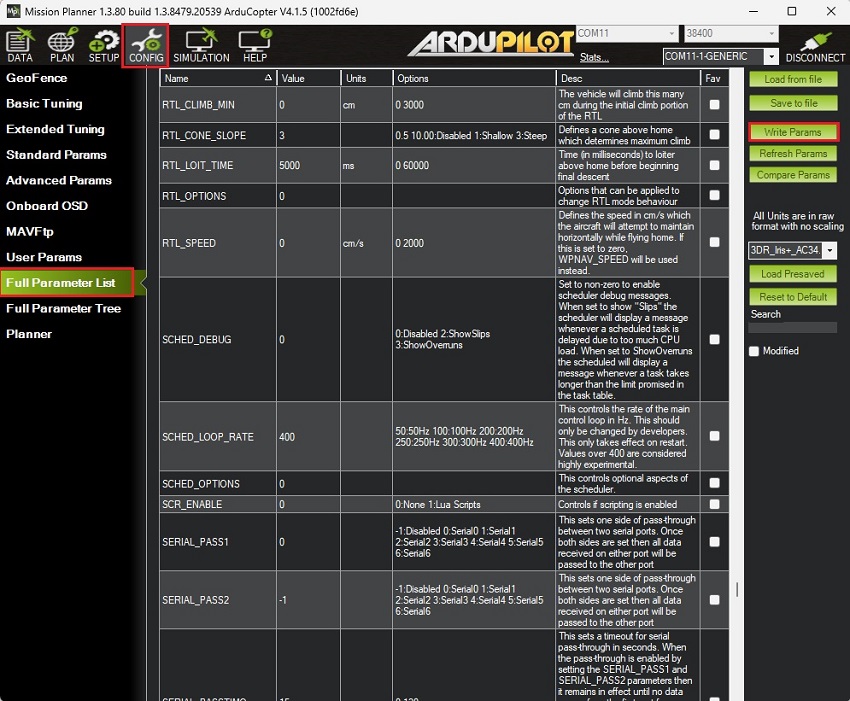
- Idi na CONFIG -> Full Parameter ListS obzirom na to da se verzija firmvera može razlikovati od vaše, ovo je popis svih parametara koji su izmijenjeni u odnosu na njihove zadane vrijednosti:
- COMPASS_ENABLE 1 -> 0 (Onemogućeno)
- COMPASS_USE 1 -> 0 (Onemogućeno)
- COMPASS_USE2 1 -> 0 (Onemogućeno)
- COMPASS_USE3 1 -> 0 (Onemogućeno)
- EK3_MAG_CAL 3 -> 5 (Koristite vanjski senzor skretanja)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Onemogućuje automatsku konfiguraciju)
- GPS_AUTO_SWITCH 1 -> 0 (Koristi primarni)
- GPS2_RATE_MS 200 -> 100 (10 Hz)
- GPS2_VRSTA 0 -> 5 (NMEA)
- SERIAL1_BAUD 57 -> 115 (115200)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Press Write Params da biste spremili svoje postavke.
- Nakon što spremite sve parametre, obavezno ponovno pokrenite autopilota isključivanjem i ponovnim spajanjem USB-C kabela.
Spojite navigacijsku ploču RTK UM982 na svoj autopilot
- Koristite JST konektor na simpleRTK3B Compass i spojite ga na TELEM1 priključak.
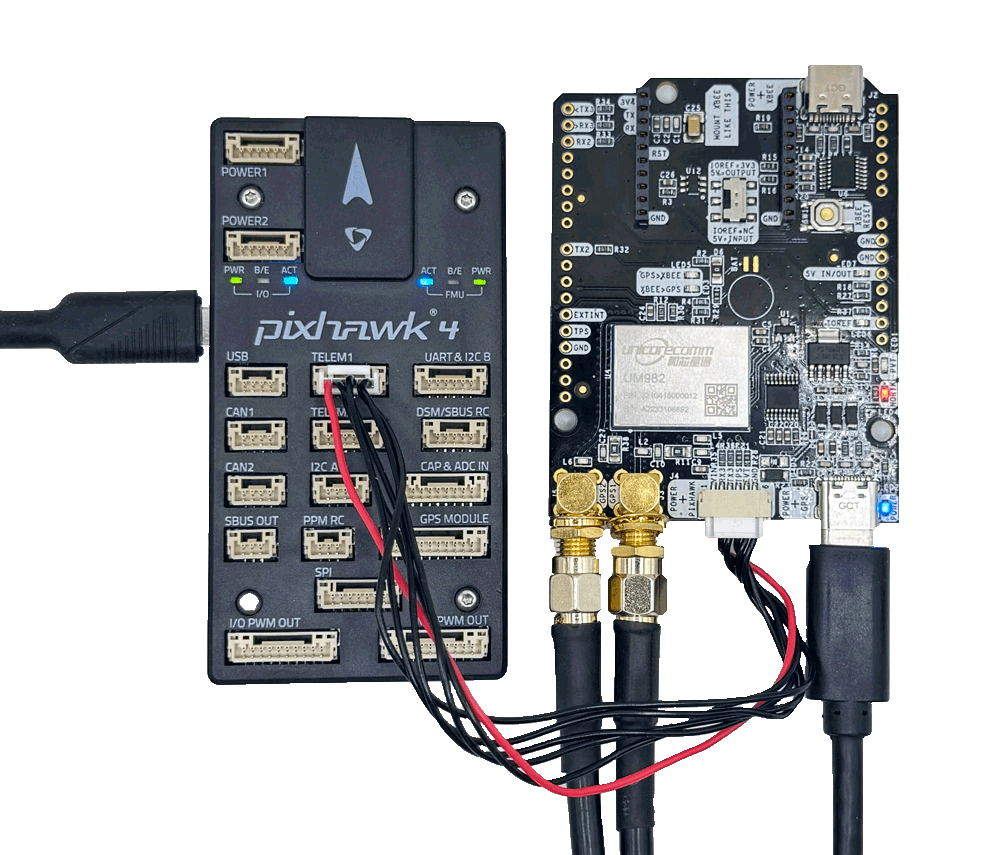
Unicore Rezultat smjera je kut od pravog sjevera do osnovne linije glavne antene (označene kao GPS1 na brodu) do podređene antene (označene kao GPS2) u smjeru kazaljke na satu. Kut nagiba odnosi se na kut automobila ili drona u odnosu na horizontalnu ravninu.
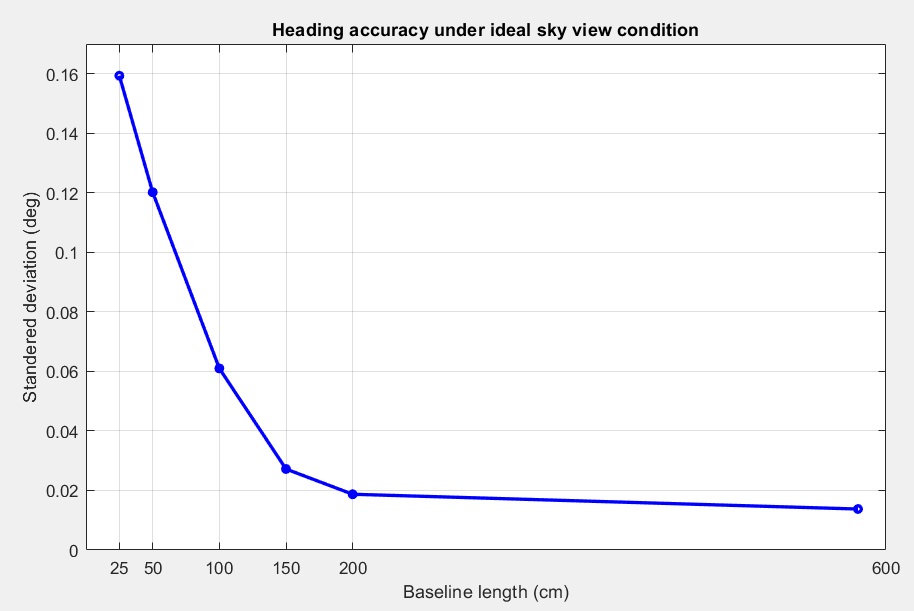
- Osigurajte da su obje antene postavljene na potpuno otvorenom području s jasnim pogledom na nebo i s osnovnom udaljenošću između njih od najmanje 0.3 metra. Za daljnje informacije slijedite Korisnički vodič: simpleRTK3B Compass Odjeljak za konfiguraciju naslova.
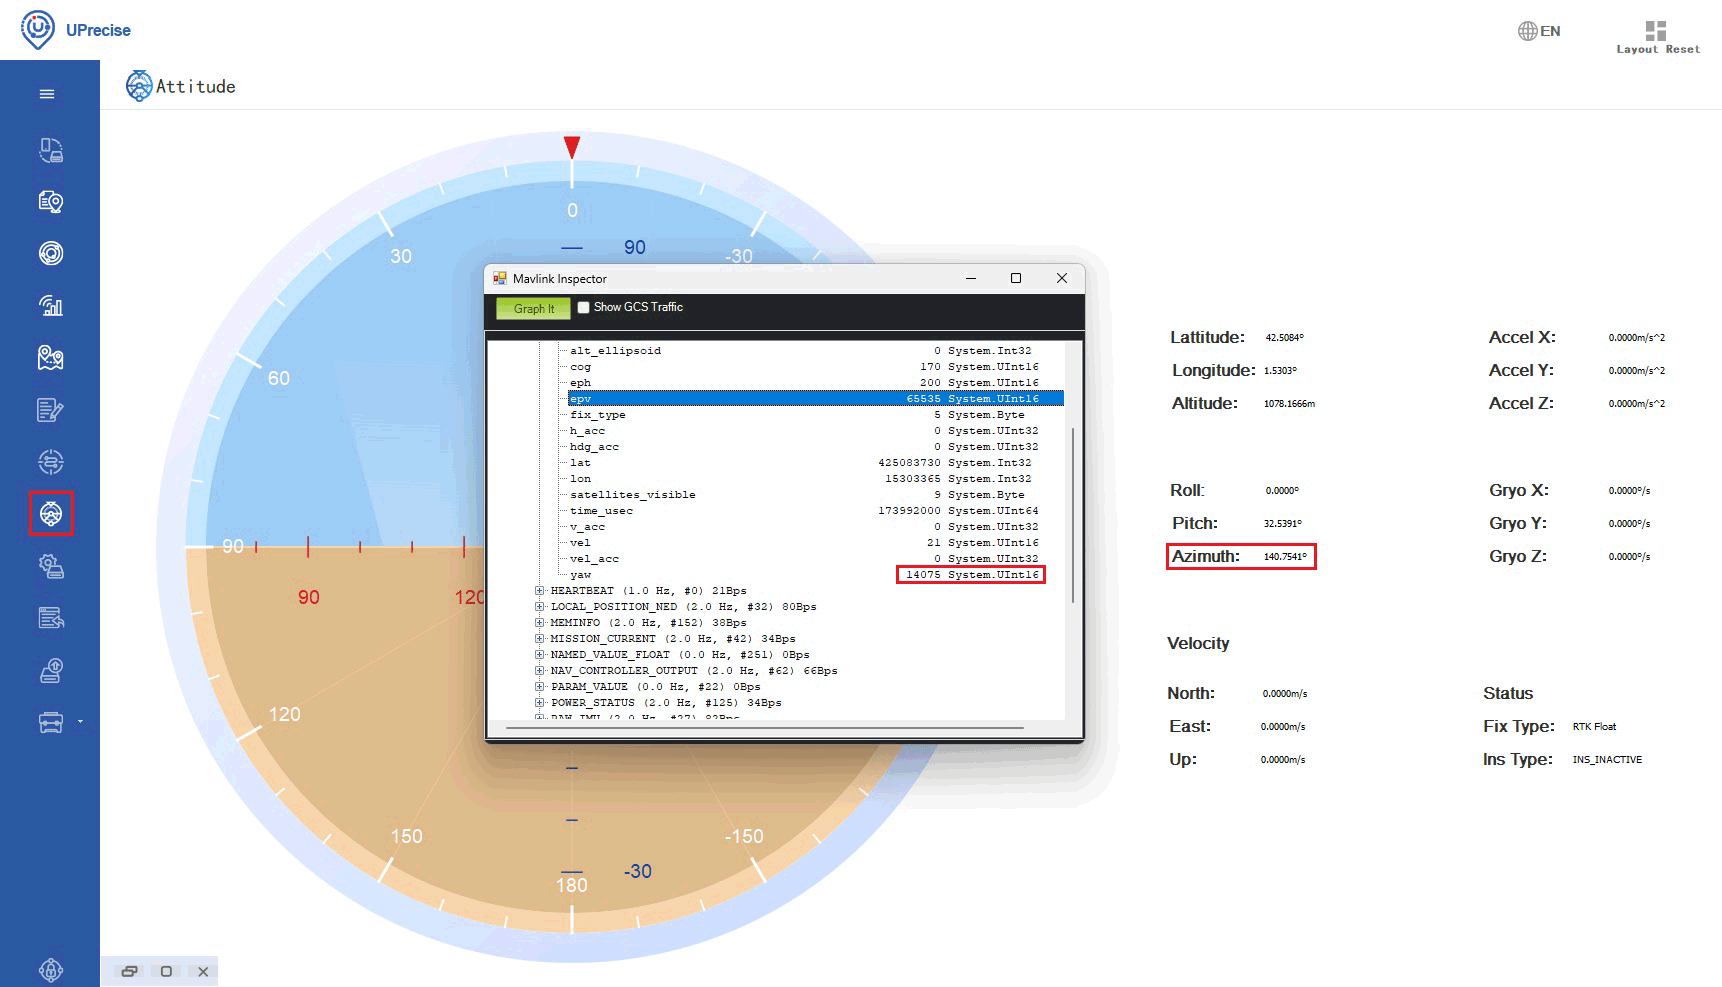
- Uključite autopilota i otvorite Mission Planner, tisak CTRL+F -> MAVlink inspector -> GPS2_RAW -> yaw. Vrijednost bi trebala odgovarati vrijednosti azimuta u UPrecise.
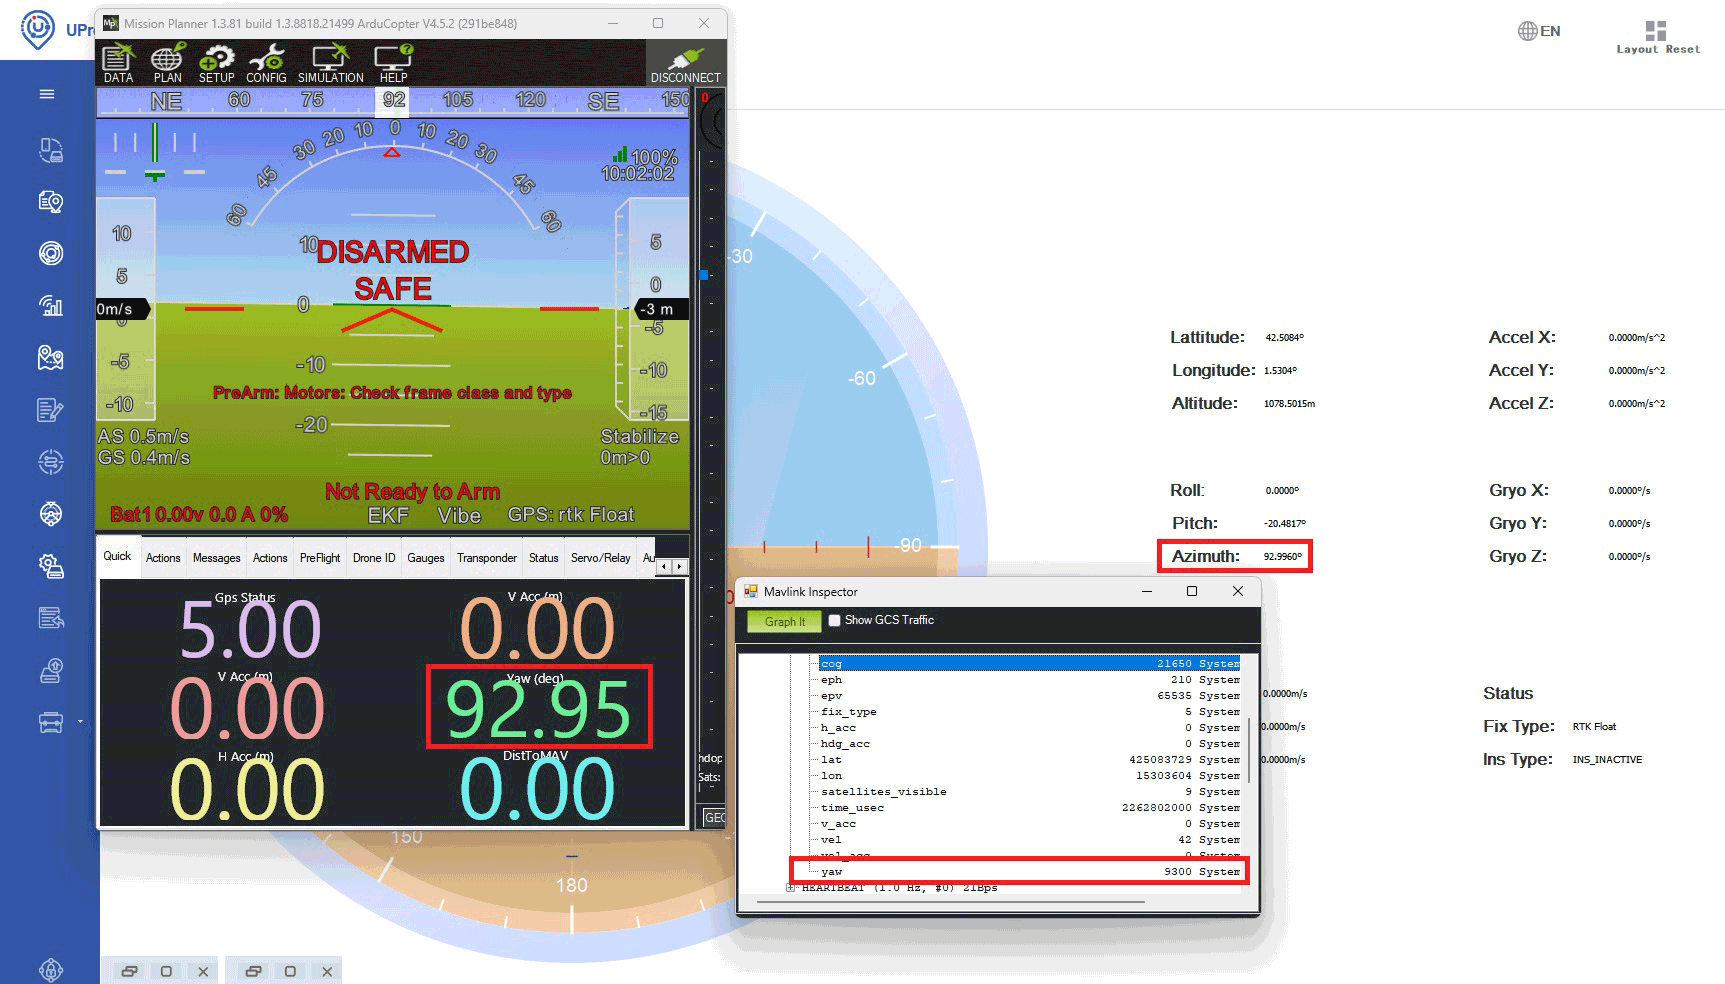
- Vrijednost skretanja AHRS in Mission Planner će se polako sinkronizirati s vrijednošću skretanja GPS2_RAW. Ovaj postupak može potrajati nekoliko minuta.
- Za najbolje rezultate tijekom dinamičkog testiranja, osigurajte da oba Pixhawk a GNSS antene montirane su na isti uređaj ili površinu.
Poveži se s RTK korekcijama
- Kako bi se postigla preciznost pozicioniranja na razini centimetra, podaci o korekciji moraju se prenijeti na rover. Postoje dvije glavne metode za isporuku ovih ispravnih podataka:
- Korištenje internetske usluge ispravljanja (NTRIP): U ovoj metodi, rover prima ispravke u stvarnom vremenu putem NTRIP (Networked Transport of RTCM via Internet Protocol) protokol. Ova metoda je prikladna za područja s pouzdanim pristupom internetu i eliminira potrebu za postavljanjem fizičke bazne stanice. Za smjernice o integraciji NTRIP ispravke s ArduPilotom, možete pratiti ArduSimpletutorial o slanje NTRIP ispravci ArduPilota.
- Postavljanje bazne stanice: Ova metoda je korisna u područjima gdje nema pristupa internetu ili NTRIP mreža dostupna, ali zahtijeva dodatnu opremu i postavke. Možete se pozvati na ArduSimpletutorial o slanje korekcija RTK bazne stanice ArduPilotu za detaljne upute.
- Za nekoliko sekundi, na Mission Planner status GPS2 će se promijeniti u rtk Plovak or rtk Fiksni.

Povezani proizvodi
Ako želite slijediti ovaj vodič, imamo sve proizvode na zalihi i spremni za slanje.


Asistent RTK
Pronađite najbolje proizvode za svoju primjenu u samo nekoliko pitanja.
Ako vam se svidio ovaj sadržaj, možete nas pratiti na X / Twitter, YouTube, Facebook or LinkedIn da biste bili u tijeku s ovakvim sadržajem.